HHLA: Einsatz mobiler Robotik in der Bahnabfertigung
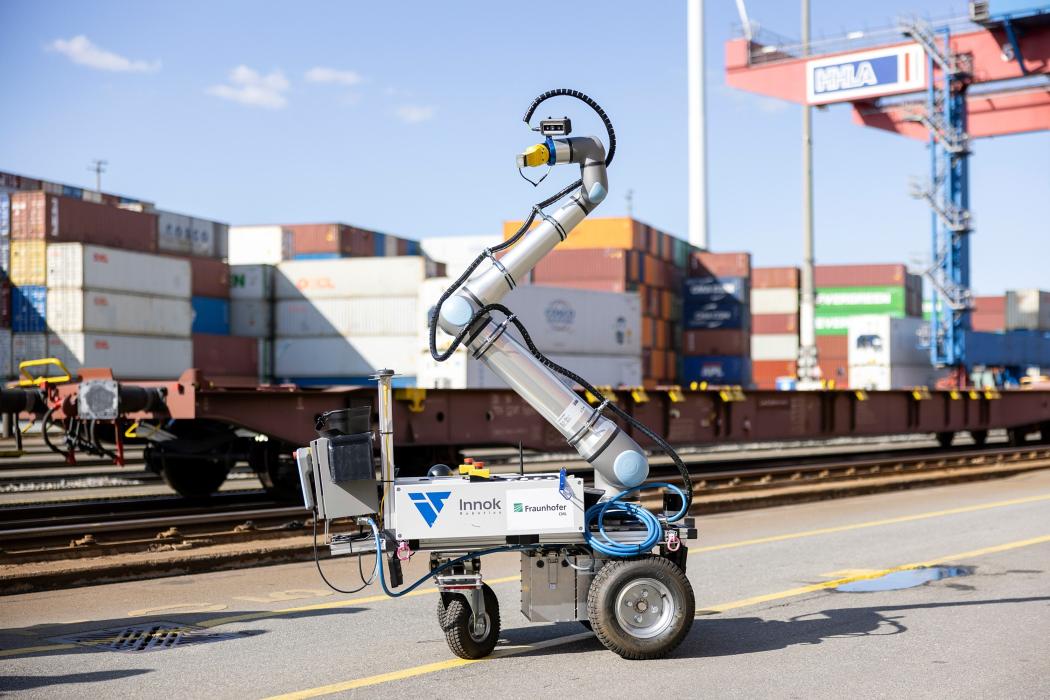
Ziel des IHATEC-Projekts war es laut HHLA und CML, einen mobilen Roboter zu entwickeln, der das manuelle Umsetzen von Arretierungszapfen (Pins) auf Containertragwagen automatisiert. Die Lösung für die Bahnabfertigung wurde unter Realbedingungen am HHLA Container Terminal Tollerort (CTT) getestet.
Robotik entlang der Bahnlinie
Beim Abschlusstermin am 1. April 2025 präsentierte die HHLA dann gemeinsam mit dem Fraunhofer CML die Projektergebnisse auf dem CTT. Demonstriert wurde dabei, wie ein speziell entwickelter Roboter das bisher per Hand ausgeführte Umlegen der Pins von Containertragwagen an Terminals übernehmen kann. Das autonome System, das über einen von HHLA Sky entwickelten Leitstand gesteuert wird, navigiert dabei eigenständig entlang des Containerzugs und positioniert die notwendigen Pins mithilfe seines Roboterarms präzise und effizient, heißt es. Pablo Rossio, HHLA-Projektleiter:
„Dieses Forschungsprojekt hat gezeigt: Die Automatisierung des Pin-Handlings in der Bahnabfertigung ist technisch machbar. Die daraus gewonnenen Erkenntnisse bilden nun die Grundlage für die weitere Bewertung des operativen Einsatzes. Dank der konzernweiten Vernetzung im Projekt – von unseren Containerterminals über HHLA Sky bis zur Bahntochter Metrans – konnten wir unsere Expertise bündeln, um Terminalprozesse effizienter und sicherer zu gestalten. Im nächsten Schritt wollen wir diese Technologie gezielt weiterentwickeln, um den Einsatz im operativen Betrieb zu ermöglichen.“
Derzeit erfolge die Bedienung der Pins vor der Beladung von Zügen noch manuell. Sie seien auf den Containerwaggons an unterschiedlichen Positionen installiert und müssten je nach Containergröße geöffnet oder geschlossen werden.
Auch wenn das System noch nicht produktionsreif sei, wurde mit dem Forschungsprojekt eine wesentliche Grundlage für den weiteren Entwicklungsprozess geschaffen, heißt es von den Projektbeteiligten. In einem potenziellen Folgeprojekt könnte die Technologie weiter optimiert und zur Marktreife geführt werden, um einen wirtschaftlichen und operativen Einsatz in der Praxis zu ermöglichen.
Roboter navigiert selbstständig
Johann Bergmann, Teamleiter Port Technologies:
„Wir freuen uns über den erfolgreichen Abschluss des gemeinsamen Projekts: Der Roboter erhält Missionsdaten aus einem Leitstand, navigiert selbstständig entlang des Zugs und bewegt die zuvor erkannten Pins mithilfe eines magnetischen Greifers. Die Systemkomponenten wurden zunächst simuliert und anschließend an einem Demonstrator im Labor getestet. Besonders hervorzuheben ist das Zusammenspiel aus standardisierter Hardware und einer Robot Operating System (ROS)-basierten Softwarearchitektur, die gezielt auf die Anforderungen dieses speziellen Prozesses abgestimmt wurden.“
Die HHLA hat dabei die Rolle des Verbundkoordinators übernommen und das Projekt mit ihren Tochterunternehmen HHLA Container Terminal Tollerort, HHLA Sky, Hamburg Port Consulting (HPC) und Metrans begleitet. Am CTT wurde der Einsatz des Roboters unter Realbedingungen getestet. Das Fraunhofer CML hat die Konzeption und Entwicklung des mobilen Robotik-Systems übernommen. Dazu gehörten auch die Auswahl und Beschaffung geeigneter Hardware-Komponenten, deren Integration zur Gesamtlösung sowie die Systemerprobung.
Das Projekt wurde im Rahmen des Förderprogramms für Innovative Hafentechnologien (IHATEC) vom Bundesministerium für Digitales und Verkehr (BMDV) gefördert. Ziel der Initiative ist es, die Innovationen von Hafentechnologien im Bereich von autonomen Systemen und automatisierter Technologien voranzutreiben.
